


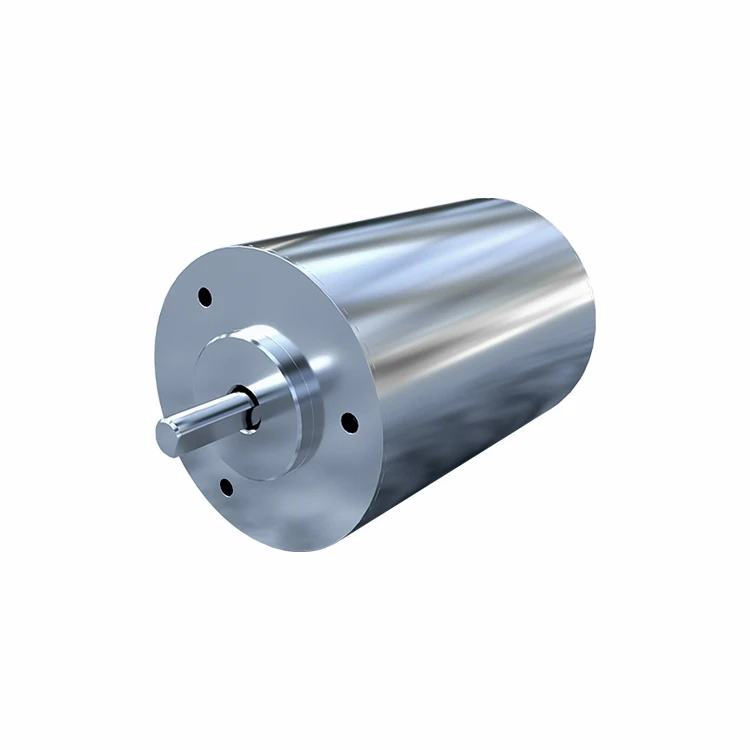
Visão geral do produto
Projetado para perfis de movimento exigentes que exigem precisão de nível-micrômetro, esse motor sem escova de controle de posição de alta-precisão-integra projetos de estator sem slot ou com slot ideal-com codificadores magnéticos ou ópticos de alta{4}}resolução, proporcionando baixo torque de engrenagem, tempos de acomodação rápidos e repetibilidade de circuito fechado-essencial para máquinas industriais automatizadas.
Especificações Técnicas
|
Parâmetro de especificação |
Valor e configuração |
|
Tamanhos de quadro |
NEMA 11, 14, 17, 23 (28 mm a 86 mm de diâmetro externo) |
|
Tensão do barramento |
24 VCC, 48 VCC, 310 VCC |
|
Torque Contínuo |
0,05 Nm a 8,5 Nm |
|
Pico de Torque |
Classificação contínua de até 3x (transitório de 2s) |
|
Velocidade nominal |
3.000 RPM a 10.000 RPM |
|
Tipos de feedback |
Incremental (5.000 PPR), BiSS-C e SSI (17-20 bits) |
Dinâmica de Desempenho
Precisão de sub-arco-minuto:As correções de feedback de loop-fechado restringem o erro de rastreamento a mais ou menos 15-segundos de arco sob cargas dinâmicas.
Densidade de alta potência:Os circuitos magnéticos de terras raras-maximizam a densidade do fluxo, reduzindo a pegada do motor em 30% em comparação com unidades de indução padrão.
Aceleração Dinâmica:A baixa inércia do rotor permite taxas de aceleração superiores a 40.000 rad/s quadrados, reduzindo a latência de posicionamento ponto-a{3}}ponto.
Controle Acústico:Conjuntos de rotor balanceados reduzem a vibração mecânica, mantendo os níveis sonoros operacionais abaixo de 45 dB a 3.000 RPM.
Aplicativos alvo
Manuseio de semicondutores:Aciona estágios de alinhamento de wafers multi{0}eixos que exigem repetibilidade de posicionamento sub{1}}mícron em ambientes de sala limpa.
Equipamento de diagnóstico médico:Alimenta rotores centrífugos de alta-velocidade e unidades de pórtico de scanner óptico que exigem rigorosa uniformidade de velocidade.
Robótica de precisão:Opera atuadores conjuntos em braços robóticos colaborativos onde a transmissão de torque-sem folga é crítica.
Sistemas de inspeção óptica:Estabiliza módulos de foco e zoom de câmera de alta-ampliação contra choques mecânicos e ressonância.
Controle de velocidade e estabilidade de velocidade
Ajuste do circuito PID:O firmware interno suporta ajuste de coeficiente derivativo-proporcional-integral-em tempo real para corresponder a cargas inerciais variadas.
Supressão de ondulação de velocidade:Algoritmos avançados de comutação senoidal compensam harmônicos-de EMF traseiros, mantendo a flutuação de velocidade entre mais ou menos 0,05% sob carga nominal.
Rejeição de perturbação de carga:Algoritmos de compensação instantânea de torque recuperam a rotação alvo em 5 milissegundos após choques repentinos de carga.
Loop de posição e feedback do codificador
Retenção de posição absoluta:Os encoders absolutos multi{0}voltas rastreiam a posição exata do rotor através de ciclos de energia sem exigir rotinas mecânicas de retorno à posição inicial.
Interpolação de alta-resolução:Os-processadores de sinais digitais integrados interpolam os sinais seno e cosseno do codificador com subdivisão eletrônica de até 16 bits.
Baixo atraso de rastreamento:A alta largura de banda do servo minimiza o erro de acompanhamento durante perfis de movimento de contorno em interpolações de vários-eixos.
Matriz de personalização OEM
Modificação do enrolamento:Fatores de preenchimento de cobre personalizados e contagens de voltas adaptadas para entradas de tensão específicas (12 V a 310 V) e constantes de velocidade-de torque (Kt e Ke).
Configurações de eixo:Diâmetros de eixo modificados (tolerância para mais ou menos 0,005 mm), eixos duplos, rasgos de chaveta, pontos planos ou configurações de eixo-oco para roteamento de cabos.
Adaptação do gabinete:Vedação personalizada IP65 e IP67, tratamentos de superfície anodizados ou carcaças de titânio para resistência química corrosiva ou ambientes de vácuo.
Eletrônica Integrada:Montagem-de PCB integrada para protocolos de comunicação CANopen, EtherCAT ou RS485 para eliminar cabeamento externo.
Diretrizes de instalação mecânica
Tolerâncias de montagem:Mantenha a excentricidade do piloto dentro de 0,02 mm e a perpendicularidade da face de montagem ao eixo dentro de 0,03 mm para evitar desgaste prematuro do rolamento.
Seleção de acoplamento:Use foles-de folga zero ou acoplamentos de disco para isolar os rolamentos do motor de cargas radiais externas e incompatibilidades de expansão térmica.
Afundamento térmico:Monte os flanges do motor diretamente nas placas do dissipador de calor de alumínio com pasta térmica ao operar continuamente acima de 80% do torque nominal.
Blindagem de fiação:Direcione as linhas de sinal do encoder separadamente dos cabos de alimentação do motor de alta-tensão dentro do conduíte metálico aterrado para evitar interferência de ruído elétrico.
Garantia de qualidade e testes de confiabilidade
Balanceamento Dinâmico:Cada conjunto de rotor é balanceado dinamicamente de acordo com os padrões ISO 1940 Grau G0.4 para eliminar vibrações mecânicas em altas RPM.
Voltar-Verificação EMF:Equipamentos de teste automatizados medem a-simetria EMF e o alinhamento do ângulo de fase em 100% das unidades de produção.
Gravação-na triagem:Os motores passam por ciclos térmicos contínuos de carga total durante 48-horas em temperaturas ambientes elevadas antes da embalagem final.
Teste de Hipot e Isolamento:Tensão suportável testada em 1500VAC por 1 minuto; resistência de isolamento verificada excedendo 100M ohms a 500VDC.
Infraestrutura de Fabricação
Simulação Eletromagnética:A Análise de Elementos Finitos (FEA) modela a distribuição do fluxo magnético e os perfis de dissipação térmica antes da prototipagem física.
Prototipagem Rápida:Oficina de amostras dedicada produz variantes personalizadas de motores mecânicos e elétricos em 14 dias úteis.
Ferramentas-internas:Centros de torneamento do tipo CNC Swiss-e máquinas de enrolamento de alta-velocidade garantem controle dimensional rigoroso sobre núcleos de estator e eixos de rotor.
Perguntas frequentes
P: Qual é a quantidade mínima de pedido para dimensões de eixo personalizadas?
R: Modificações mecânicas personalizadas, como comprimento do eixo, planos ou furos de montagem especiais, estão disponíveis a partir de quantidades de amostra de 10 unidades.
P: Como os codificadores absolutos evitam a perda de calibração durante quedas de energia?
R: Os encoders absolutos utilizam trens de engrenagens mecânicas ou contadores-multivoltas-apoiados por bateria para rastrear o deslocamento angular exato enquanto estão sem energia.
P: Quais protocolos de comunicação são suportados pelos controladores integrados?
R: O firmware padrão suporta CANopen (CiA 301/402), Modbus RTU sobre RS485 e entradas de pulso/passo de direção.
P: Qual é a temperatura ambiente operacional máxima para configurações padrão?
R: As unidades padrão operam de forma confiável em temperaturas ambientes de -20 graus a +50 graus, com classificações de temperatura mais altas disponíveis por meio de seleção especial de enrolamento.
P: Como o motor é protegido contra transientes elétricos?
R: Diodos internos de supressão de tensão transitória (TVS) e circuitos lógicos blindados protegem microprocessadores codificadores sensíveis contra picos-de EMF traseiros.
Tag: motor sem escova de controle de posição de alta-precisão-, fabricantes e fornecedores de motores sem escova de controle de posição-de alta{2}}precisão de alta precisão na China, Motor CC sem escovas de 15 hp, Motor sem escova 775 24v, Motor sem escovas de alta rotação, Motor sem escovas codificador, Micromotor CC resistente a altas temperaturas, Motor CC silencioso sem escovas


